
kiến thức chuyên ngành
RTK Mất FIX: Nguyên Nhân Và Cách Khắc Phục
Máy GNSS RTK đang đo bình thường nhưng đột ngột chuyển từ FIX sang FLOAT, hoặc không nhận hiệu chỉnh NTRIP? Đây là tình huống thường gặp trong công tác trắc địa, định vị điểm khống chế và bố trí công trình. Nguyên nhân không nhất thiết do đầu thu hỏng: chất lượng vệ tinh, dữ liệu hiệu chỉnh, kết nối mạng, vị trí trạm base và điều kiện xung quanh đều có thể ảnh hưởng tới nghiệm tọa độ.
Cách xử lý nhanh: kiểm tra trạng thái nghiệm, tuổi dữ liệu hiệu chỉnh, kết nối CORS/NTRIP hoặc radio, bầu trời quan sát, cấu hình base–rover và đối chiếu một điểm tọa độ đã biết. Không nên lưu điểm đo quan trọng chỉ vì màn hình vừa chuyển sang FIX mà chưa kiểm tra chất lượng nghiệm.
RTK FIX và FLOAT là gì? Khác nhau thế nào?
Trong đo GNSS RTK, máy rover nhận tín hiệu vệ tinh và dùng dữ liệu hiệu chỉnh từ trạm gốc hoặc mạng trạm tham chiếu để xác định tọa độ. Trạng thái FLOAT cho biết việc giải các sai số pha sóng mang chưa được cố định thành nghiệm nguyên đủ tin cậy; FIX thường thể hiện nghiệm mơ hồ pha đã được cố định. Đây là hai trạng thái quan trọng để đánh giá phép đo nhưng không phải chứng nhận tuyệt đối rằng tọa độ đang đúng.
Ngay cả khi máy báo FIX, số liệu vẫn có thể sai nếu thiết lập điểm base, hệ tọa độ, độ cao anten hoặc phép chuyển hệ chưa phù hợp. Vì vậy cần đánh giá cả sai số ước lượng trên máy, chất lượng dữ liệu hiệu chỉnh và điểm kiểm tra độc lập. Nếu thiết bị hiển thị trạng thái khác như Single, DGPS hoặc Standalone, phải xem đây là chế độ định vị khác với RTK FIX.
7 nguyên nhân phổ biến khiến RTK mất FIX
1. Mất dữ liệu hiệu chỉnh từ CORS hoặc trạm base
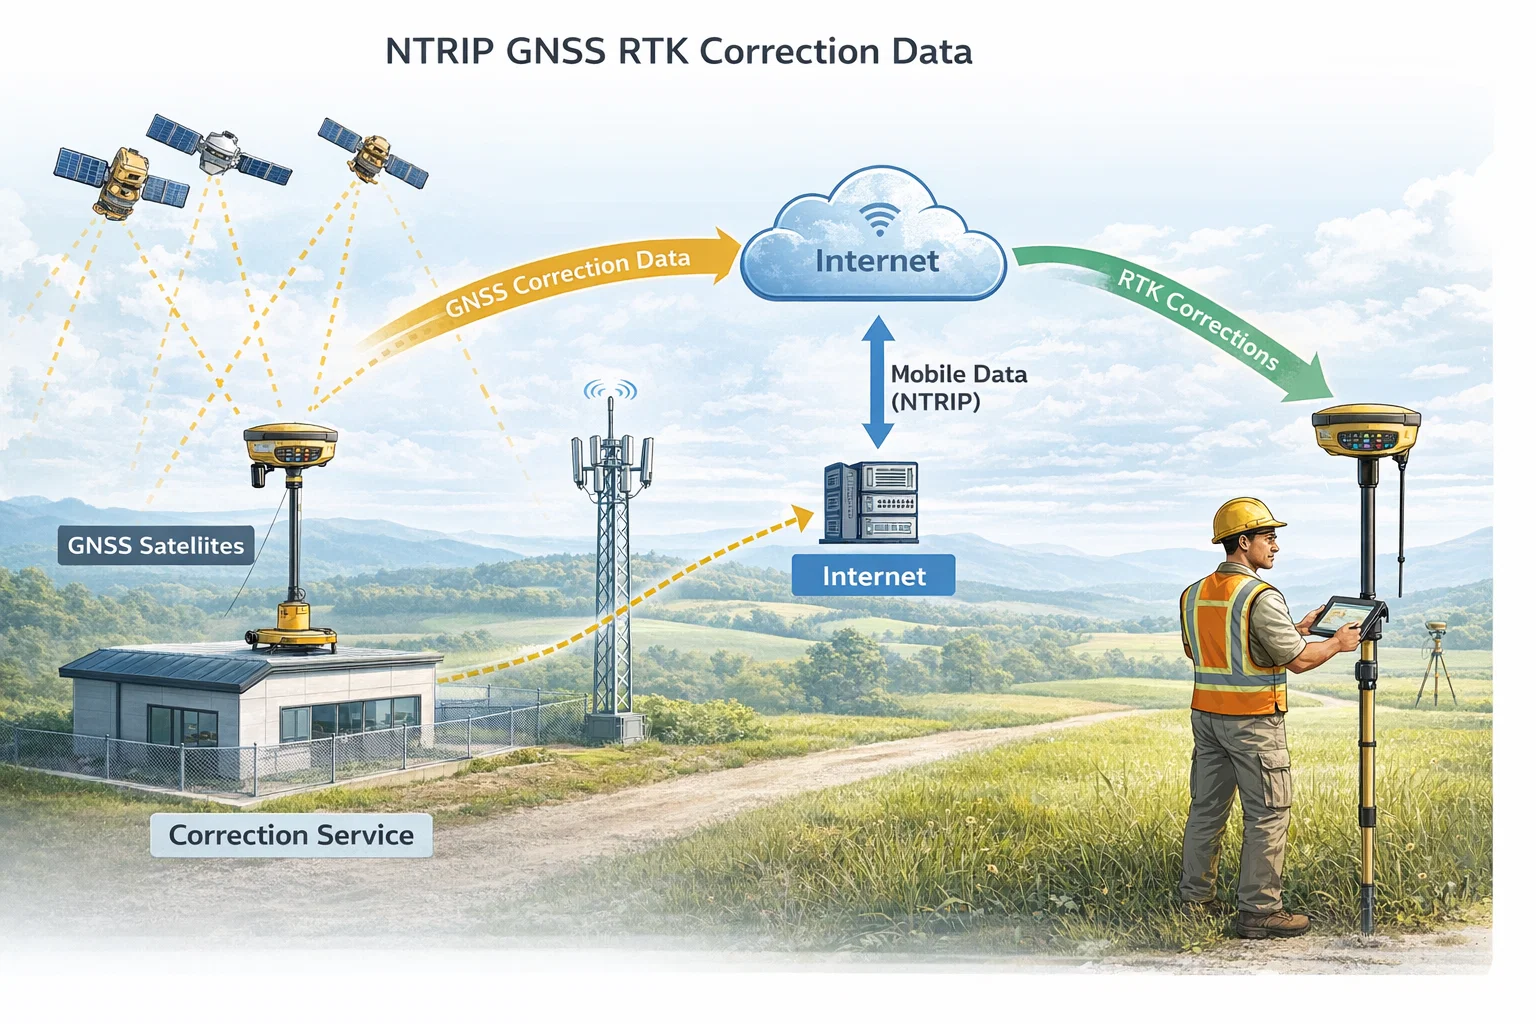
Khi rover không nhận được luồng hiệu chỉnh thời gian thực, khả năng đạt và duy trì FIX sẽ giảm. Với NTRIP, hãy xem trạng thái kết nối caster, mountpoint, thông lượng dữ liệu và độ trễ (Age of Corrections). Với radio, kiểm tra trạm phát, anten, khoảng cách, địa hình chắn sóng và cấu hình liên lạc. Máy có Internet không đồng nghĩa dữ liệu hiệu chỉnh đang truyền đúng.
2. Vệ tinh bị che khuất hoặc tín hiệu phản xạ
Nhà cao tầng, mái kim loại, tán cây, vách núi và xe máy công trình lớn có thể che khuất hoặc gây multipath — tín hiệu đi tới anten theo nhiều đường phản xạ. Rover đôi khi vẫn hiển thị khá nhiều vệ tinh nhưng hình học vệ tinh và chất lượng tín hiệu không đủ ổn định để giữ nghiệm FIX. Khi đó hãy di chuyển tới nơi bầu trời thoáng hơn để kiểm chứng.
3. Cấu hình NTRIP hoặc mountpoint không phù hợp
Nhập sai máy chủ, cổng, tài khoản hoặc mountpoint có thể khiến kết nối không hoạt động. Một số mạng tham chiếu yêu cầu dữ liệu vị trí từ rover hoặc định dạng RTCM cụ thể. Hãy kiểm tra loại dịch vụ đã đăng ký, cấu hình thiết bị và định dạng bản tin mà bộ thu hỗ trợ; không tự thay đổi thông số nếu chưa có tài liệu vận hành của mạng CORS.
4. Radio base và rover không cùng cấu hình
Trong hệ base–rover riêng, các tham số tần số/kênh, giao thức, tốc độ truyền và định dạng dữ liệu hiệu chỉnh cần tương thích. Cũng phải xác nhận tọa độ trạm base được thiết lập đúng và trạm hoạt động liên tục. Sai tọa độ base có thể tạo ra sai lệch hệ thống dù rover đang hiển thị FIX.
5. Khoảng cách đến trạm gốc và điều kiện khí quyển
Khoảng cách đường cơ sở lớn làm tăng ảnh hưởng sai số tương quan theo không gian. Ngoài ra, điều kiện tầng điện ly hoặc nhiễu cục bộ cũng có thể làm nghiệm khó ổn định. Không có một giới hạn khoảng cách duy nhất áp dụng cho mọi đầu thu và dịch vụ: cần dựa vào cấu hình, tài liệu hãng và đánh giá độ chính xác tại hiện trường.
6. Thiết lập dự án, anten hoặc bộ điều khiển chưa đúng
Chiều cao anten, loại anten, hệ quy chiếu và phép chuyển tọa độ cần được kiểm soát độc lập với trạng thái FIX/FLOAT. Đối với công trình sử dụng tọa độ VN-2000 hoặc hệ tọa độ cục bộ, hãy kiểm tra thông số chuyển hệ theo hồ sơ dự án được phê duyệt. Không nên giải quyết lỗi bằng việc đổi hệ tọa độ chỉ để số đo trông hợp lý.
7. Pin, phụ kiện hoặc phần mềm vận hành không ổn định
Nguồn điện yếu, đầu nối anten hoặc dây cáp không chắc, bộ điều khiển mất kết nối với rover hay firmware/cấu hình không tương thích cũng có thể gây gián đoạn. Kiểm tra từng lớp kết nối theo thứ tự trước khi kết luận cần sửa chữa phần cứng.

Quy trình khắc phục RTK mất FIX ngoài hiện trường
Bước 1: Dừng lưu điểm và ghi nhận dấu hiệu lỗi
Ghi thời điểm, vị trí, trạng thái FIX/FLOAT, số vệ tinh được sử dụng, PDOP, sai số ngang/dọc ước lượng, thời gian từ bản tin hiệu chỉnh gần nhất và tên mountpoint hoặc trạm base. Với các điểm quan trọng, đánh dấu là “chưa xác nhận” cho đến khi đo kiểm lại. Đây là cách giảm rủi ro phải đo lại cả tuyến sau khi phát hiện sai lệch.
Bước 2: Xác định lỗi thuộc đường truyền hay chất lượng GNSS
Nếu không nhận được hiệu chỉnh, ưu tiên kiểm tra NTRIP/radio trước. Nếu dữ liệu hiệu chỉnh vẫn đến đều nhưng nghiệm không FIX, chuyển sang xem bầu trời, vật cản, hình học vệ tinh và chất lượng thu. Cách tách hai nhóm nguyên nhân giúp tránh thay đổi nhiều cài đặt cùng lúc và khó truy ra bước đã khắc phục lỗi.
Bước 3: Kiểm tra dữ liệu CORS, NTRIP và trạm base
Đối với mạng CORS, xác nhận kết nối dữ liệu di động, máy chủ, quyền truy cập và mountpoint đúng theo gói dịch vụ. Đối với base riêng, kiểm tra nguồn, anten phát, kênh, định dạng hiệu chỉnh và tọa độ đặt base. Bài NTRIP là gì, so sánh CORS và Base–Rover giải thích rõ sự khác nhau của hai cách truyền dữ liệu hiệu chỉnh.
Bước 4: Đổi vị trí quan sát để kiểm tra multipath
Chọn điểm thoáng bầu trời, tránh sát tường, hàng cây, mái kim loại hoặc thiết bị đang phát nhiễu. Đặt sào ổn định và quan sát chất lượng nghiệm trong một khoảng thời gian đủ để máy khởi tạo lại. Nếu rover đạt FIX ổn định ở vị trí mới nhưng lỗi lặp lại tại điểm cũ, cần xem lại điều kiện khảo sát, hoặc chọn phương pháp đo thay thế tại vị trí khó thu vệ tinh.
Bước 5: Rà soát cấu hình dự án và trạm tham chiếu
Kiểm tra đúng job, hệ tọa độ, mô hình geoid nếu có, loại và chiều cao anten, tọa độ trạm base cũng như cách áp dụng hiệu chỉnh. Không khởi tạo lại bằng một điểm base tùy ý rồi sử dụng kết quả cho nghiệm thu. Với hệ thống liên tục, có thể đọc thêm vai trò trạm CORS trong đo GNSS RTK để xác định đúng nguồn hiệu chỉnh.
Bước 6: Đo điểm kiểm tra độc lập sau khi máy FIX trở lại
Khi màn hình báo FIX, hãy kiểm tra tọa độ tại một mốc đã biết hoặc điểm khống chế độc lập. So sánh sai khác ngang và cao với dung sai của dự án; nếu cần, đo lặp ở thời điểm khác hoặc thay đổi vị trí. Chỉ tiếp tục thu thập điểm thi công sau khi kết quả kiểm tra đạt yêu cầu. Không lấy sai số hiển thị trên máy để thay thế hoàn toàn kiểm chứng thực địa.
Bước 7: Lưu nhật ký sự cố và quyết định đo lại
Nhật ký nên có ảnh màn hình hoặc mã sự kiện, thay đổi cài đặt đã thực hiện, thời điểm khôi phục FIX và kết quả kiểm tra điểm độc lập. Các điểm thu trong thời gian nghiệm không ổn định cần được đánh dấu rà soát. Nếu một lỗi lặp lại theo cùng địa điểm hoặc cùng trạm hiệu chỉnh, hãy chuyển hồ sơ cho kỹ thuật viên hỗ trợ thay vì tiếp tục thử cấu hình ngẫu nhiên.
Chọn GNSS TOPCON phù hợp và khi nào cần dùng toàn đạc?
Máy GNSS TOPCON HiPer VR là thiết bị thu GNSS đa chòm sao dành cho đo đạc hiện trường. Theo tài liệu hãng, thiết bị có thiết kế bảo vệ IP67 và hỗ trợ công nghệ bù nghiêng TILT với điều kiện hiệu chuẩn, môi trường và cấu hình phù hợp. Những khả năng này giúp nâng tính linh hoạt vận hành, nhưng không thay thế yêu cầu có dữ liệu hiệu chỉnh và kiểm chứng tọa độ.
Ở khu vực đường lớn, san nền hoặc khảo sát ranh giới thông thoáng, GNSS RTK là lựa chọn hữu ích. Khi đo sát tường cao, dưới tán cây dày, trong nhà hoặc ở vị trí yêu cầu dung sai đặc biệt nghiêm ngặt, nên cân nhắc máy toàn đạc TOPCON hoặc tổ hợp phương pháp, tùy điều kiện quan sát và yêu cầu nghiệm thu.
Checklist 60 giây trước khi đo lại
- Trạng thái FIX đã ổn định, dữ liệu hiệu chỉnh cập nhật liên tục.
- Vệ tinh, PDOP và sai số dự kiến đạt ngưỡng do dự án quy định.
- Không có vật cản hoặc nguồn phản xạ nổi bật sát anten.
- Đúng project, hệ tọa độ, chiều cao anten và tọa độ base.
- Điểm kiểm tra độc lập đạt dung sai trước khi ghi điểm mới.
- Nhật ký ghi đủ thời điểm, vị trí, nguồn hiệu chỉnh và người đo.
Câu hỏi thường gặp
RTK FLOAT có dùng để cắm mốc công trình được không?
Không nên dùng nghiệm FLOAT cho công việc yêu cầu độ chính xác cao nếu chưa có quy trình kiểm chứng và dung sai cho phép. Cần khôi phục nghiệm phù hợp hoặc đổi phương pháp đo.
Máy báo FIX có chắc chắn tọa độ đúng không?
Không. FIX thể hiện trạng thái giải nghiệm, không bảo đảm rằng tọa độ base, hệ quy chiếu, độ cao anten và sai số thực địa đều đúng. Luôn đo điểm kiểm tra độc lập.
Có Internet nhưng NTRIP không hoạt động là vì sao?
Có thể do sai máy chủ, mountpoint, tài khoản, dịch vụ CORS hoặc rover không nhận đúng định dạng dữ liệu. Cần xem tình trạng dữ liệu hiệu chỉnh thực sự, không chỉ biểu tượng mạng.
Có nên tắt máy hoặc reset ngay khi mất FIX?
Không nên coi reset là bước đầu tiên. Hãy ghi nhận tình trạng, loại trừ lỗi đường truyền và vị trí thu trước; chỉ khởi động lại khi đã kiểm tra nguồn và kết nối mà lỗi vẫn tồn tại, theo hướng dẫn của nhà sản xuất.
Tư vấn thiết bị GNSS và xử lý sự cố RTK
Nếu cần lựa chọn giải pháp GNSS cho đo đạc địa hình, bố trí điểm hoặc kiểm tra công trình, hãy chuẩn bị thông tin về khu vực khảo sát, nguồn hiệu chỉnh CORS/base, bộ thu hiện có, phần mềm điều khiển và dung sai yêu cầu. Tham khảo thêm giải pháp GNSS TOPCON HiPer VR hoặc liên hệ đội ngũ kỹ thuật để lựa chọn phương án phù hợp. Công ty Cổ phần Thiết Bị Thắng Lợi – Victory Instrument JSC cung cấp thông tin về hệ sinh thái giải pháp thiết bị đo lường và trắc địa.
Nguồn kỹ thuật tham khảo: TOPCON — hướng dẫn xử lý khi GNSS không nhận nghiệm RTK; TOPCON — dịch vụ hiệu chỉnh Topnet Live. Thao tác cài đặt cụ thể phụ thuộc model, firmware và cấu hình dịch vụ thực tế.


